一开始,我们有一个很简单的假设。 一个智能 Agent,应该快速行动。 用户提出任务。 系统理解。 系统执行。 看起来很自然。 这也是 AdamI 最初设计时的一种直觉。 发生事件: 事件 ↓ 思考 ↓ 行动
但是,当系统加入更多组件之后,我们发现这个模型开始出现问题。 问题不是系统不会思考。 而是: 系统行动得太早。 真正的问题不是智能,而是时机。 在真实环境中,Agent 很少拥有完整信息。 一条消息可能在另一个流程结束之前到达。 一个工具返回的结果可能还不完整。 另一个组件可能已经开始处理同一个任务。 如果 Agent 对每一个信号都立即响应,会产生新的问题: 系统开始和自己的状态发生冲突。 这改变了我们对“自主”的理解。 最开始,我们认为: 自主 Agent = 可以自己决定并执行。 但是在开发过程中,我们发现这还不够。 一个可靠的自主系统,还需要知道:
- 现在是不是正确的行动时机?
- 我是否已经拥有足够的信息?
- 是否应该等待其他事件?
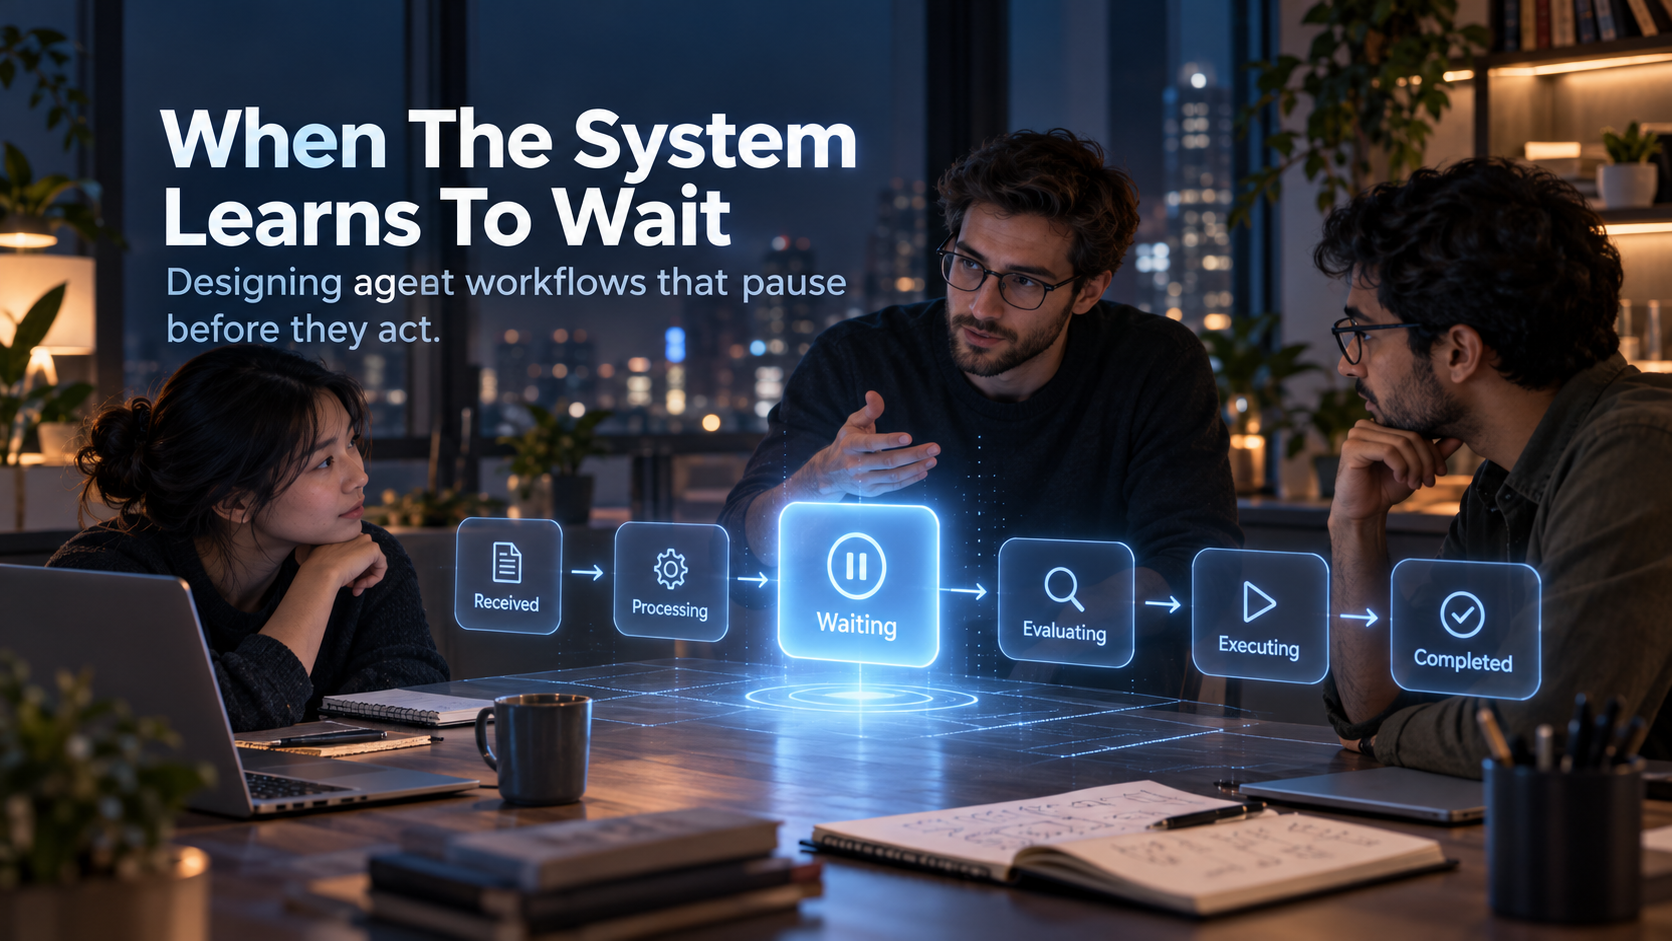
- 这个动作是否可以撤销? 有时候: 正确的行动,就是暂时不行动。 所以我们开始把“等待”看成一种系统能力。 不是延迟。 不是错误状态。 而是一种能力。 人类工程师其实一直这么做。 修改生产环境代码之前,我们会先看日志。 做重要决定之前,我们会先收集更多信息。 发送一条重要消息之前,我们有时候也会等待。 系统也需要类似的机制。 在 AdamI 中,这和生命周期设计直接相关。 过去我们容易把任务理解成: 收到任务 → 完成任务
但真正运行中的 Agent,需要更多状态: 收到
↓
处理
↓
等待
↓
评估
↓
执行
↓
完成
等待应该成为 Agent 生命周期的一部分。 这也改变了我们对 Memory 的理解。 一个没有历史记忆的 Agent,没有理由等待。 它只能即时反应。 Memory 给系统提供了暂停和判断的基础: “我以前遇到过类似情况吗?” “上一次我是怎么处理的?” “之前的行动导致了现在这个状态吗?” 同样,这也影响 Tool 的设计。 一个强大的 Agent,不应该拥有无限行动能力。 在调用工具之前,系统需要考虑:
- 权限
- 风险
- 当前环境
- 预期结果 问题不只是: “我能不能做?” 而是: “我现在应该做吗?” 构建 AdamI 的过程,也在不断改变我们对 Agent 的理解。 最开始,我们认为最大的挑战是: 让 Agent 更聪明。 但现在,我们认为另一个问题同样重要: 让 Agent 理解自己的行动时机。 一个永远快速响应的系统,看起来可能很智能。 但一个知道什么时候等待的系统,也许更接近真正的自主。 AdamI Digital Life Log 构建一个不仅知道如何行动, 也知道什么时候应该等待的系统。